摘要:机器人3D打印的火热,拓展至塑料、金属、碳纤维复合材料和混凝土等领域,为大型构件、模具、建筑部件及复杂产品制造提供新的选择,与此同时,机器人3D打印的落地涉及到机器人本体与轨迹编程的协同,面对机器人3D打印的轨迹的复杂度,以及工件定位的烦琐,越擎科技推出的iRobotCAM机器人离线编程软件进一步融合双目视觉,实现工件精准定位,3D打印轨迹编程便捷,全面提升机器人3D打印的应用能力。
一,机器人3D打印走向大尺寸与柔性化制造
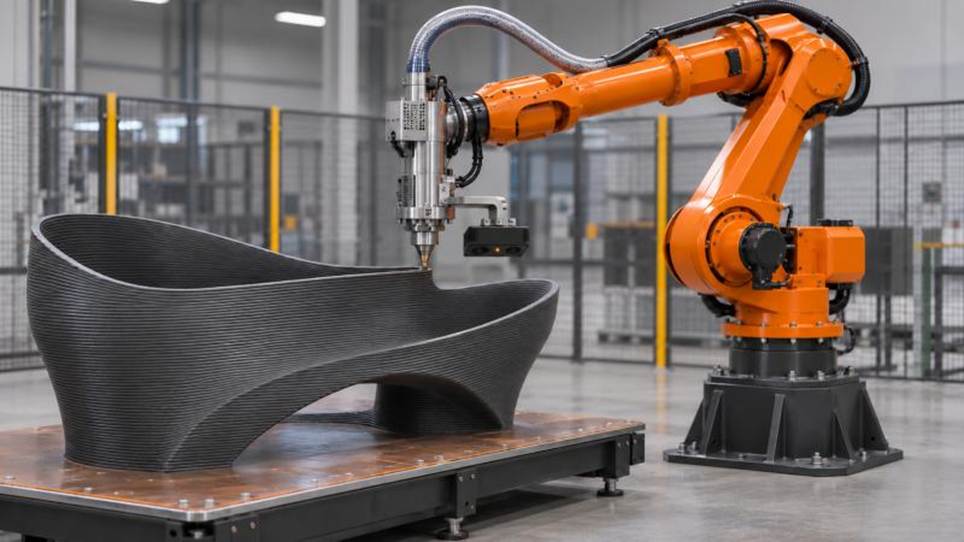
随着增材制造向大型化、复杂化和现场化发展,工业机器人凭借工作空间大、运动自由度高、部署灵活等优势,正成为大尺寸增材制造的重要载体。通过搭载不同沉积装置,机器人3D打印可拓展至塑料、金属、碳纤维复合材料和混凝土等领域,为大型构件、模具、建筑部件及复杂产品制造提供新的选择。
然而,机器人3D打印并非简单地将三维模型切片后交由机器人执行。打印质量不仅取决于分层和路径规划,还与机器人姿态、实际基准、材料沉积及工艺参数密切相关。尤其面对大型构件、复杂曲面和现场打印任务,理论模型与实际基板、工件及安装环境之间的偏差,可能影响首层定位、层间搭接和最终成形尺寸。
二,机器人3D打印面临的三大核心挑战
首先是路径规划与机器人运动的复杂性。大型或复杂模型需要合理设置分层方式、轮廓与填充路径、打印顺序、起停点和层间衔接。机器人多轴运动带来更大的姿态灵活性,也增加了关节运动范围、奇异姿态、路径连续性及工具干涉等约束。
其次是理论模型与实际打印基准不一致。基板安装、工件摆放、设备重新部署和现场找平都可能造成坐标偏差。如果机器人仍按原始程序执行,打印轨迹就可能整体偏移,造成首层错位、边界偏差甚至超出有效打印区域。
第三是打印过程中的尺寸变化与工艺协同。金属打印可能受到热输入、冷却收缩和残余应力影响;塑料及复合材料打印涉及材料收缩和层间状态;混凝土打印则需要关注材料流变、凝结时间和层间稳定性。同时,机器人速度还需与材料供给量、层高和道宽相匹配,否则可能出现缺料、堆料或沉积不均。
三,iRobotCAM:以CAD离线编程构建机器人打印数字化基础
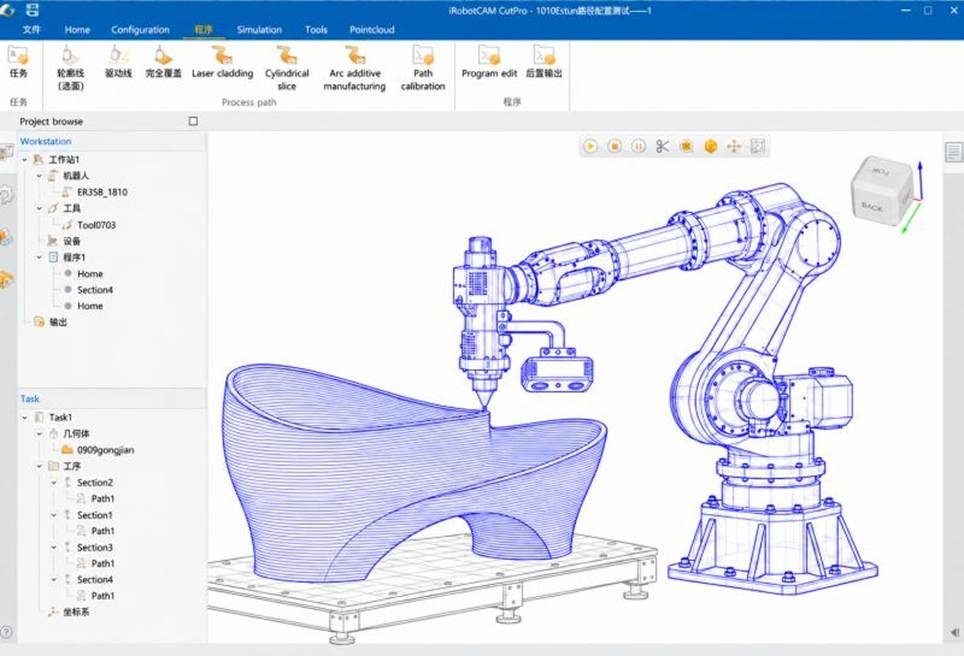
针对上述难点,iRobotCAM以三维CAD数据为基础,将模型处理、打印路径规划、机器人姿态优化、仿真验证和程序输出整合到离线编程流程中,帮助企业将大量编程与验证工作前置到计算机环境,减少现场逐点示教和反复调试。
在路径规划方面,工程人员可导入待打印三维模型,根据构件结构和打印工艺确定成形方向、打印区域及路径策略,规划分层轮廓、填充路径、打印顺序、起停点和层间衔接。对于大型构件和复杂曲面,可结合几何特征规划连续或分段路径,减少不必要的空行程,并兼顾打印头方向与工具中心点运动。
在机器人运动方面,iRobotCAM结合机器人运动学约束,对打印头姿态和运动路径进行规划与优化,检查路径可达性,关注关节运动连续性、奇异姿态和工具方向变化。通过虚拟仿真与碰撞检测,可提前检查机器人、打印头、基板、夹具及已成形结构之间的干涉风险,降低现场试错成本。完成验证后,可根据机器人品牌和控制器配置,通过后置处理生成机器人控制程序,兼容包括ABB, Kuka,发那科,安川,松下,三菱,采埃芙,广州数控,华中数控,汇川,埃斯顿,宝信图灵, 遨博,UR,智绘机器人等全球大部分的机器人品牌 。
四,融合双目视觉:让理论打印轨迹适应实际现场
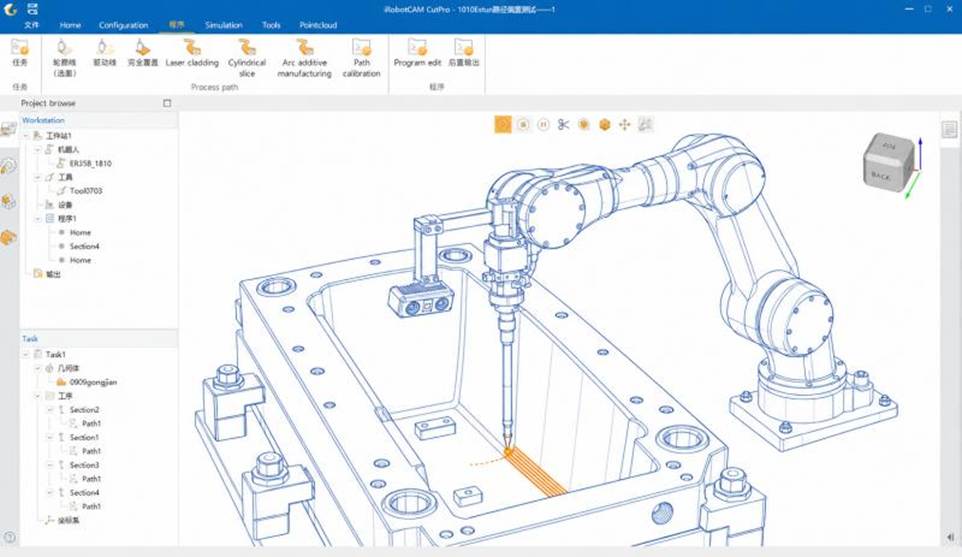
离线编程解决了“如何根据模型生成轨迹”的问题,但现场基板和工件的位置未必与数字化工作站完全一致。为此,iRobotCAM可结合双目视觉定位,获取实际基板、工件或现场定位特征的空间位置。
双目视觉通过两个具有一定基线距离的摄像头采集目标图像,根据左右图像视差计算空间深度信息。经过相机与机器人标定后,可识别实际基准的位置和姿态,并与理论CAD模型或预设坐标基准进行匹配,计算实际坐标系相对于理论坐标系的平移和旋转关系。随后,将坐标变换应用于原始打印轨迹,实现整体坐标纠偏。
这意味着,当基板安装位置、工件摆放或设备部署状态发生变化时,系统可以依据视觉定位结果调整打印轨迹,减少重新找正和人工修改程序的工作量。对于大型构件和现场打印应用,这种“CAD离线编程+视觉定位”的组合,有助于提升程序复用能力和现场部署灵活性。
五,从整体定位到打印偏差分析,拓展实际适配能力
需要指出,双目视觉整体定位主要解决基板或工件相对于机器人坐标系的平移和旋转问题,并不等同于对打印过程中的局部热变形或层间累积误差进行自动补偿。
对于尺寸精度要求较高或打印周期较长的项目,可根据需要进一步配置三维扫描或轮廓测量设备,获取实际工件或已打印区域的几何数据,再与理论CAD模型或目标层截面进行配准和偏差分析。通过识别局部高度、轮廓和位置差异,为后续层路径调整、局部补偿或质量判定提供依据。局部补偿需要相应的扫描覆盖、点云配准、偏差分析和路径重构能力,并结合传感器布置、软件算法及机器人控制接口进行项目验证。
六,面向多材料、多场景的机器人增材制造
凭借CAD离线编程、机器人姿态优化、仿真验证与双目视觉定位的协同,iRobotCAM可为多种机器人增材制造场景提供数字化编程支持:
- 大型塑料打印:面向大型外壳、模具、展示构件和快速成形零件,重点解决大尺寸路径规划、分层连续性和基板定位问题。
- 金属增材制造:面向金属构件制造及局部修复,重点关注机器人姿态、沉积路径和复杂空间运动,并根据项目集成激光器及送粉/送丝系统。
- 碳纤维复合材料打印:面向轻量化结构和复杂复合材料构件,关注铺放方向、路径连续性与曲面姿态。
- 混凝土建筑打印:面向墙体、景观构件和建筑部件,关注大空间路径规划、打印头运动,以及材料泵送与沉积速度协同。
- 大型现场打印:面向超大尺寸和非标准化构件,利用视觉识别实际基准,辅助设备重新部署后的坐标适配。
七,让机器人打印从“按模型执行”走向“适应真实现场”
机器人3D打印的竞争力,不仅在于能否打印更大的构件,更在于能否将数字模型可靠地转化为实际制造结果。iRobotCAM以CAD智能离线编程为基础,融合机器人姿态优化、虚拟仿真和双目视觉定位,形成从模型处理、打印路径规划,到实际基准识别、轨迹整体纠偏和机器人程序执行的技术链路,提升复杂路径的可执行性、现场部署的柔性和多场景应用适配能力。
关于南京越擎信息科技有限公司
南京越擎科技致力于打造开放的iRobotCAM具身智能机器人设计与仿真平台,是具身智能设计,机电设计,离线编程,虚拟调试的一体化解决方案。
iRobotCAM网站: www.iRobotCAM.cn,联络邮件: cooperation@iRobotCAM.com