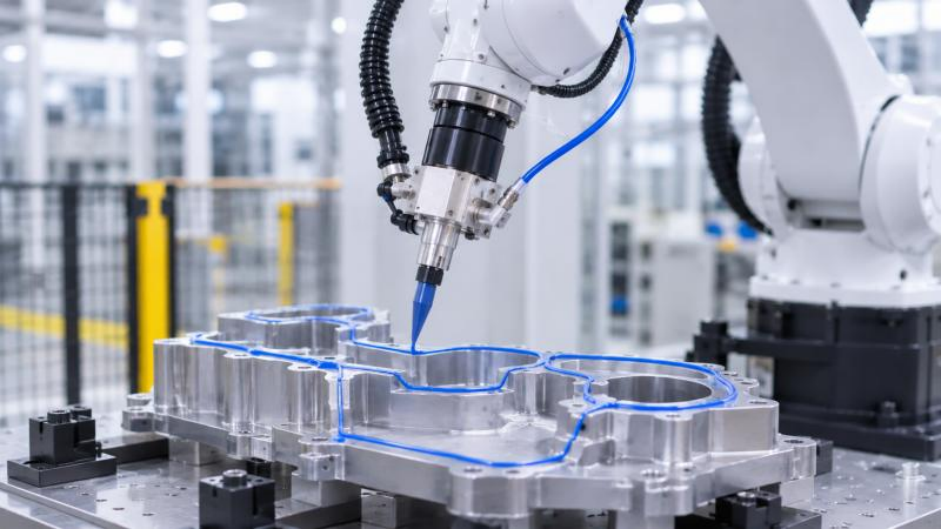
随着汽车制造、新能源、轨道交通、工程机械及家电等行业加速向自动化、智能化转型,机器人涂胶技术正逐渐替代传统人工操作。从汽车车身密封、新能源电池包涂胶,到大型结构件粘接、复杂曲面密封,企业对涂胶精度、生产效率和工艺一致性的要求不断提高。
然而,机器人涂胶并非简单地按照CAD图纸生成运动轨迹。实际生产中,工件制造误差、装夹定位偏差、局部结构变形以及复杂曲面姿态变化等问题,容易造成理论轨迹与实际工件不匹配,出现胶线偏移、断胶、漏涂、胶层不均甚至喷嘴碰撞等情况。
如何让机器人不仅能够按照CAD模型规划轨迹,还能够适应实际工件的位置和形状变化?南京越擎信息科技有限公司推出的iRobotCAM机器人离线编程平台,通过CAD智能离线编程与双目视觉定位技术相结合,为机器人涂胶提供新的解决思路。
一、机器人涂胶面临的核心难题
传统机器人涂胶通常根据产品CAD模型,通过人工示教或离线编程生成运动轨迹。但CAD模型反映的是理论设计状态,实际工件受到冲压、焊接、注塑及装配等工艺影响,往往存在不同程度的尺寸和形状偏差。
工件整体定位偏差:受到夹具间隙、定位精度、输送机构误差及人工上下料等因素影响,工件可能产生平移和旋转,造成整条涂胶轨迹偏移。
工件局部变形:大型钣金件和焊接结构件容易出现局部翘曲、扭曲及凹凸变化,仅通过整体坐标调整无法解决局部形状变化带来的轨迹误差。
复杂曲面轨迹控制困难:涂胶不仅要求喷嘴准确到达目标位置,还需要控制工作距离、胶枪角度和运动速度。面对空间曲线、多平面及复杂曲面,传统人工示教工作量大,也难以保证不同批次工件的涂胶一致性。
因此,机器人涂胶需要解决的核心问题,是如何建立理论CAD模型与实际工件之间的数字化联系。
二、CAD智能离线编程,提高复杂涂胶效率
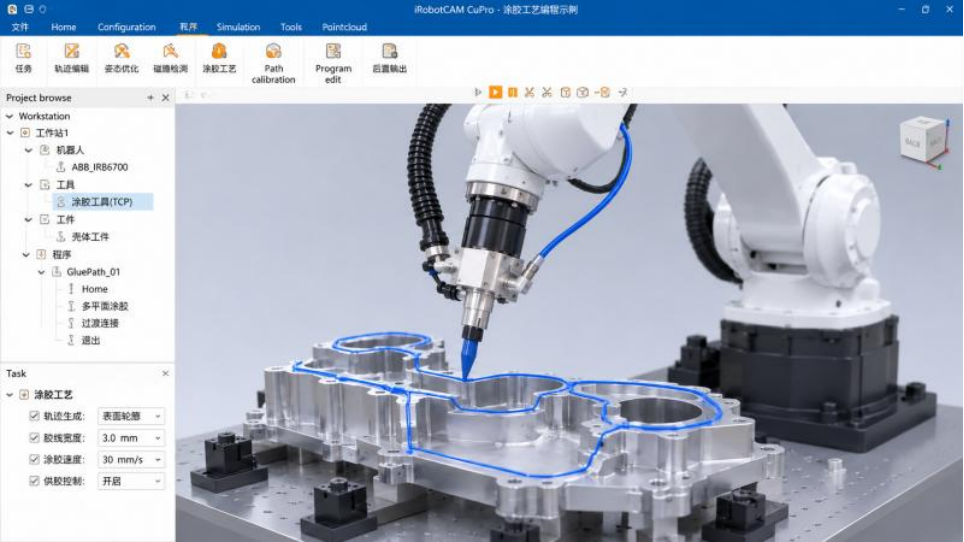
作为越擎科技推出的机器人离线编程软件平台,iRobotCAM以三维CAD模型为基础,集成路径规划、机器人姿态优化、碰撞检测和虚拟仿真等功能,为机器人涂胶提供数字化编程支持。
传统复杂涂胶任务往往需要工程人员通过示教器逐点调整,面对大型车身、异形钣金件和多曲面结构,不仅编程周期长,产品设计变化后还需要重新调试。iRobotCAM通过CAD模型驱动的离线编程方式,可以根据工件三维几何特征规划涂胶区域和机器人运动轨迹,提前完成路径设计、胶枪姿态规划及运动仿真,将编程准备工作从生产现场转移到计算机环境中。
当产品结构发生变化时,还可以基于更新后的CAD模型重新规划轨迹,减少现场重复示教,为多品种、小批量柔性生产提供支持。
三、双目视觉定位,实现实际工件轨迹纠偏
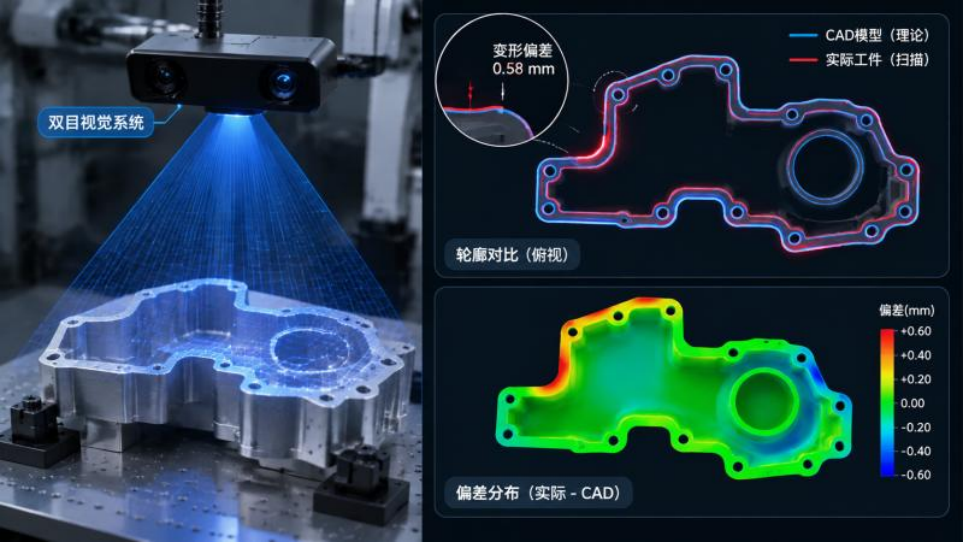
如果说CAD离线编程解决的是机器人应该如何运动,那么双目视觉技术解决的就是机器人如何识别实际工件的位置变化。
iRobotCAM可以结合双目视觉定位技术,通过两个不同视角的摄像头采集工件图像,利用图像视差关系获取空间深度信息,识别工件的三维位置和姿态。在完成相机标定、机器人坐标标定及坐标系统一后,可以将视觉识别结果与CAD模型进行匹配,计算理论工件坐标系与实际工件坐标系之间的平移和旋转关系,并将坐标变换应用于原始涂胶轨迹,实现整体路径纠偏。
当工件进入机器人工作区域时存在位置偏差,系统可以依据视觉识别结果调整轨迹坐标,降低对高精度机械定位夹具和人工重新示教的依赖。对于汽车车身、电池包壳体及大型钣金件等定位要求较高的应用,这种视觉辅助定位方式具有重要价值。
四、虚拟仿真,降低现场调试成本
机器人涂胶工作站通常由机器人本体、胶枪、工件、夹具及辅助设备组成。复杂工件不仅要求胶枪能够覆盖目标区域,还必须避免与工件和周边设备发生碰撞。
iRobotCAM通过虚拟仿真与碰撞检测,可以在实际生产前检查机器人运动范围、胶枪姿态、轨迹连续性及潜在干涉问题,提前发现并处理程序中的风险。完成轨迹规划和仿真验证后,还可以根据对应机器人品牌及控制器配置,通过后置处理生成机器人控制程序,减少现场反复调试的工作量。
五、从固定轨迹走向视觉引导,iRobotCAM推动智能涂胶
机器人自动化的价值,不仅在于替代人工完成重复性工作,更在于通过软件、视觉和机器人控制技术的融合,提高复杂制造工艺的数字化水平。
iRobotCAM以CAD智能离线编程为基础,通过路径规划、机器人姿态优化、碰撞检测和虚拟仿真解决复杂运动轨迹规划问题;结合双目视觉定位技术,识别实际工件的位置和姿态,实现理论轨迹与实际工件之间的坐标匹配。
让机器人不仅能够按照CAD图纸运动,更能够根据实际工件的位置变化,找到准确的涂胶路径。
关于南京越擎信息科技有限公司
南京越擎科技致力于打造开放的iRobotCAM具身智能机器人设计与仿真平台,是具身智能设计,机电设计,离线编程,虚拟调试的一体化解决方案。
iRobotCAM网站: www.iRobotCAM.cn,联络邮件: cooperation@iRobotCAM.com