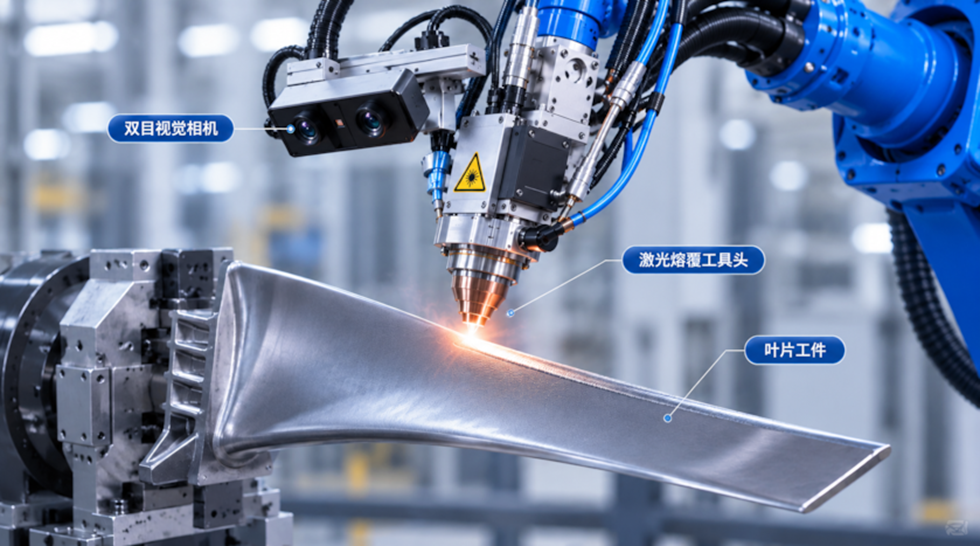
机器人激光熔覆正广泛应用于航空叶片、模具修复及高价值零部件再制造。然而,实际工件与CAD图纸存在偏差、复杂曲面编程困难、现场调试效率低,始终是制约机器人激光熔覆应用的关键难题。
针对这些痛点,南京越擎信息科技有限公司自主研发的iRobotCAM机器人离线编程软件,融合CAD智能编程、双目视觉定位、复杂轨迹规划与虚拟仿真技术,打通从CAD模型到机器人实际加工的数字化流程,让复杂工件加工更加简单、高效。从“按图加工”到“看件加工”,推动机器人激光熔覆迈向高效、精准、柔性制造。
一、双目视觉定位:解决工件摆放偏差,实现轨迹精准纠偏
传统机器人离线编程依赖CAD理论模型,但实际工件在制造、装夹和使用过程中,往往存在位置偏移、尺寸误差及局部变形。机器人如果直接执行理论轨迹,容易出现加工位置偏差,影响激光熔覆质量。
iRobotCAM机器人离线编程软件将双目视觉定位与CAD离线编程相结合,让机器人加工轨迹更好地匹配真实工件。通过双目视觉系统与标定算法,识别工件在机器人工作空间中的实际位置和姿态,建立视觉测量与机器人坐标之间的对应关系,实现工件整体定位与轨迹坐标纠偏。
这一技术能够减少工件重复装夹带来的定位误差,降低人工找正与现场示教工作量,尤其适用于多批次、复杂夹具及柔性制造场景。对于工件局部磨损、弯曲等非刚性几何变化,还可根据实际需求进一步集成三维扫描、点云配准及局部轨迹补偿方案。
二、CAD智能编程:复杂曲面轨迹快速生成,告别繁琐人工示教
航空叶片、曲面模具及异形零部件具有复杂的三维几何特征,传统机器人示教需要人工逐点规划轨迹、调整姿态,编程效率低,且对工程师经验依赖较大。
iRobotCAM机器人离线编程软件基于三维CAD架构,将复杂机器人加工轨迹规划转变为可视化、数字化编程过程。软件支持围绕CAD模型进行轨迹规划,并提供面向复杂加工场景的2至5轴轨迹算法,帮助工程师根据工件曲面特征设计加工路径、规划机器人运动姿态。
对于复杂曲面熔覆任务,可结合加工区域与工艺要求,优化激光头运动路径及姿态,减少重复编程与人工调整工作。通过CAD驱动的机器人离线编程,企业能够更高效地应对多品种、小批量及复杂零部件加工需求。
三、机器人虚拟仿真:提前发现问题,降低现场调试成本
机器人激光熔覆不仅涉及机器人本体,还需要协同激光熔覆头、工装夹具、变位机等设备。复杂的空间布局与运动关系,容易导致机器人轨迹不可达、姿态异常或设备干涉。
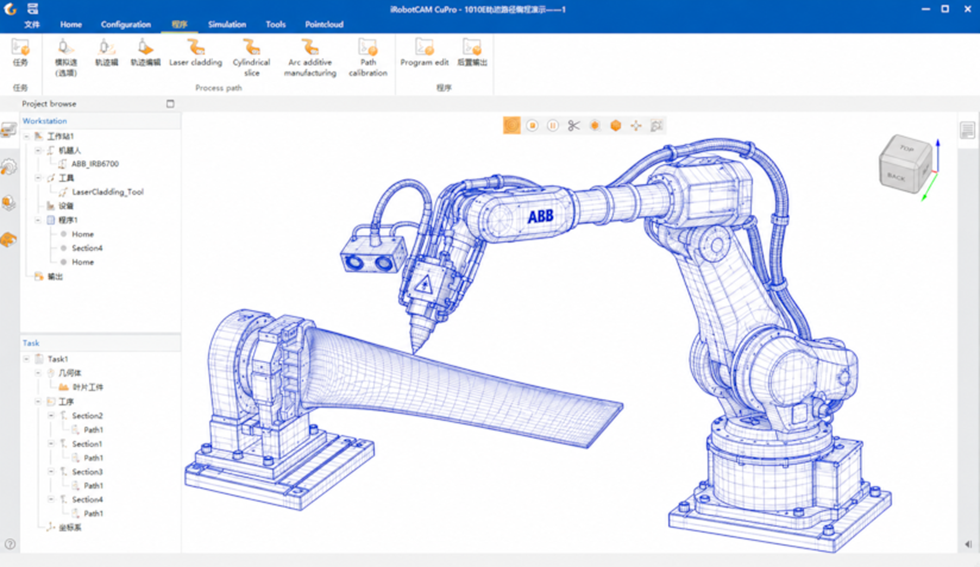
iRobotCAM机器人离线编程软件将机器人轨迹规划与虚拟仿真相结合,让潜在问题在实际加工前得到验证。通过构建数字化机器人工作站,软件可对加工轨迹进行运动仿真,开展可达性分析与碰撞检测,帮助工程师提前检查机器人运动范围、工具姿态及设备之间的干涉风险。
对于单轴、双轴变位机等应用场景,还可结合工作站配置进行轨迹规划与仿真验证。通过将部分现场调试工作前移至数字化环境,有助于减少现场试错、缩短调试周期,提高设备使用效率。
四、多品牌机器人适配:打通从CAD模型到机器人加工的完整流程
不同机器人品牌和控制器的程序格式存在差异,复杂加工轨迹从软件规划到机器人执行,往往需要额外的程序转换和现场调整。
iRobotCAM通过机器人后置处理技术,将离线规划轨迹转换为适配目标控制器的机器人程序。从CAD模型导入、视觉定位、轨迹规划、虚拟仿真,到机器人程序输出,iRobotCAM构建了完整的数字化编程流程。
兼容ABB, Kuka,发那科,安川,松下,三菱,采埃芙,广州数控,华中数控,汇川,埃斯顿,宝信图灵, 遨博,UR, 越疆,智绘机器人等市场上大部分品牌机器人,并根据本地化的协作优势,联合中国品牌的机器人做针对性的优势,帮助机器人集成商和制造企业减少重复编程工作,提高复杂加工项目的实施效率。
五、聚焦高价值部件修复,推动激光熔覆应用落地
航空发动机叶片、能源装备零件及高价值模具具有结构复杂、制造成本高、修复价值大等特点,是机器人激光熔覆的重要应用方向。
以航空叶片熔覆为例,工程师可通过iRobotCAM导入叶片CAD模型,搭建机器人与变位机数字化工作站,再结合双目视觉完成工件定位与坐标纠偏。随后,利用CAD轨迹规划功能生成复杂曲面加工路径,通过虚拟仿真验证机器人运动可达性与碰撞风险,最终输出机器人加工程序。
这一流程减少了传统人工示教的繁琐操作,为复杂曲面修复、高价值零件再制造及柔性生产提供了更高效的编程方式。。
六、从离线编程到智能制造,iRobotCAM为机器人增加一对眼睛,实现看件加工
机器人激光熔覆的产业化发展,不仅依赖机器人、激光器和送粉设备,更需要智能软件实现数字模型与实际加工的有效衔接。
iRobotCAM以CAD智能编程为核心,融合视觉定位、复杂轨迹规划、机器人虚拟仿真与程序输出技术,为机器人激光熔覆提供一体化数字化编程解决方案,并进一步拓展至机器人3D打印、激光切割、焊接、涂胶及打磨抛光等工业制造场景。
“从“按图加工”到“看件加工”,这是越擎科技iRobotCAM机器人离线编程软件的产品研发主线”,作为公司的创始人唐怀磊先生对iRobotCAM的产品定位有明确的定调,通过自研专用的双目相机,为机器人增加视觉能力,正是越擎科技的研发方向的体现,通过iRobotCAM的CAD架构优势,实现智能编程与双目视觉技术融合,降低机器人复杂加工门槛,携手机器人应用企业,实现柔性的智能制造。
关于南京越擎信息科技有限公司
南京越擎科技致力于打造开放的iRobotCAM具身智能机器人设计与仿真平台,是具身智能设计,机电设计,离线编程,虚拟调试的一体化解决方案。
iRobotCAM网站: www.iRobotCAM.cn,联络邮件: cooperation@iRobotCAM.com